


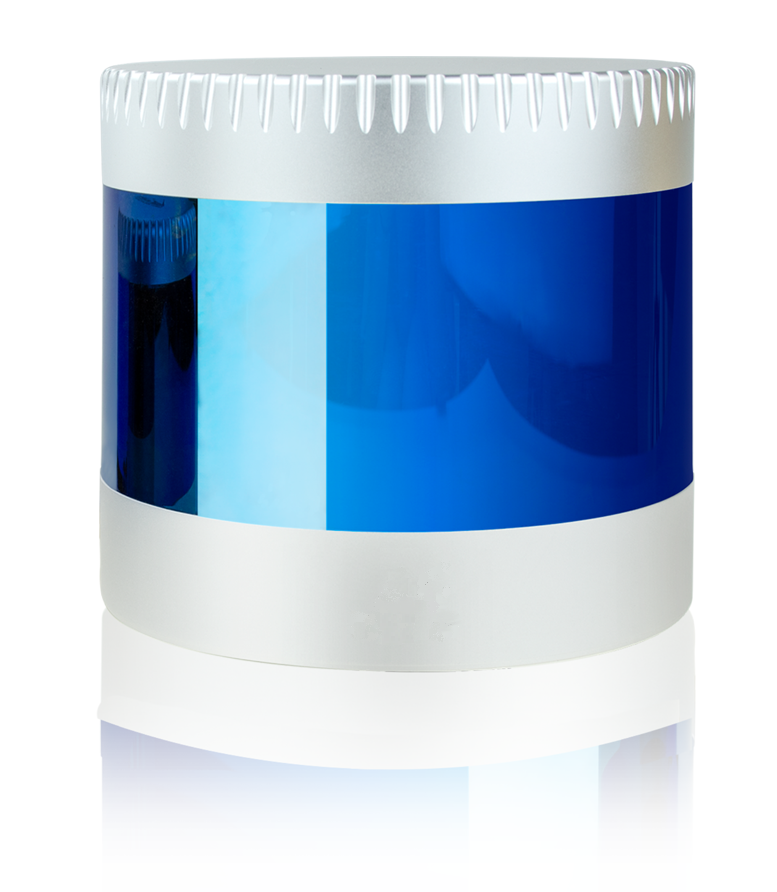



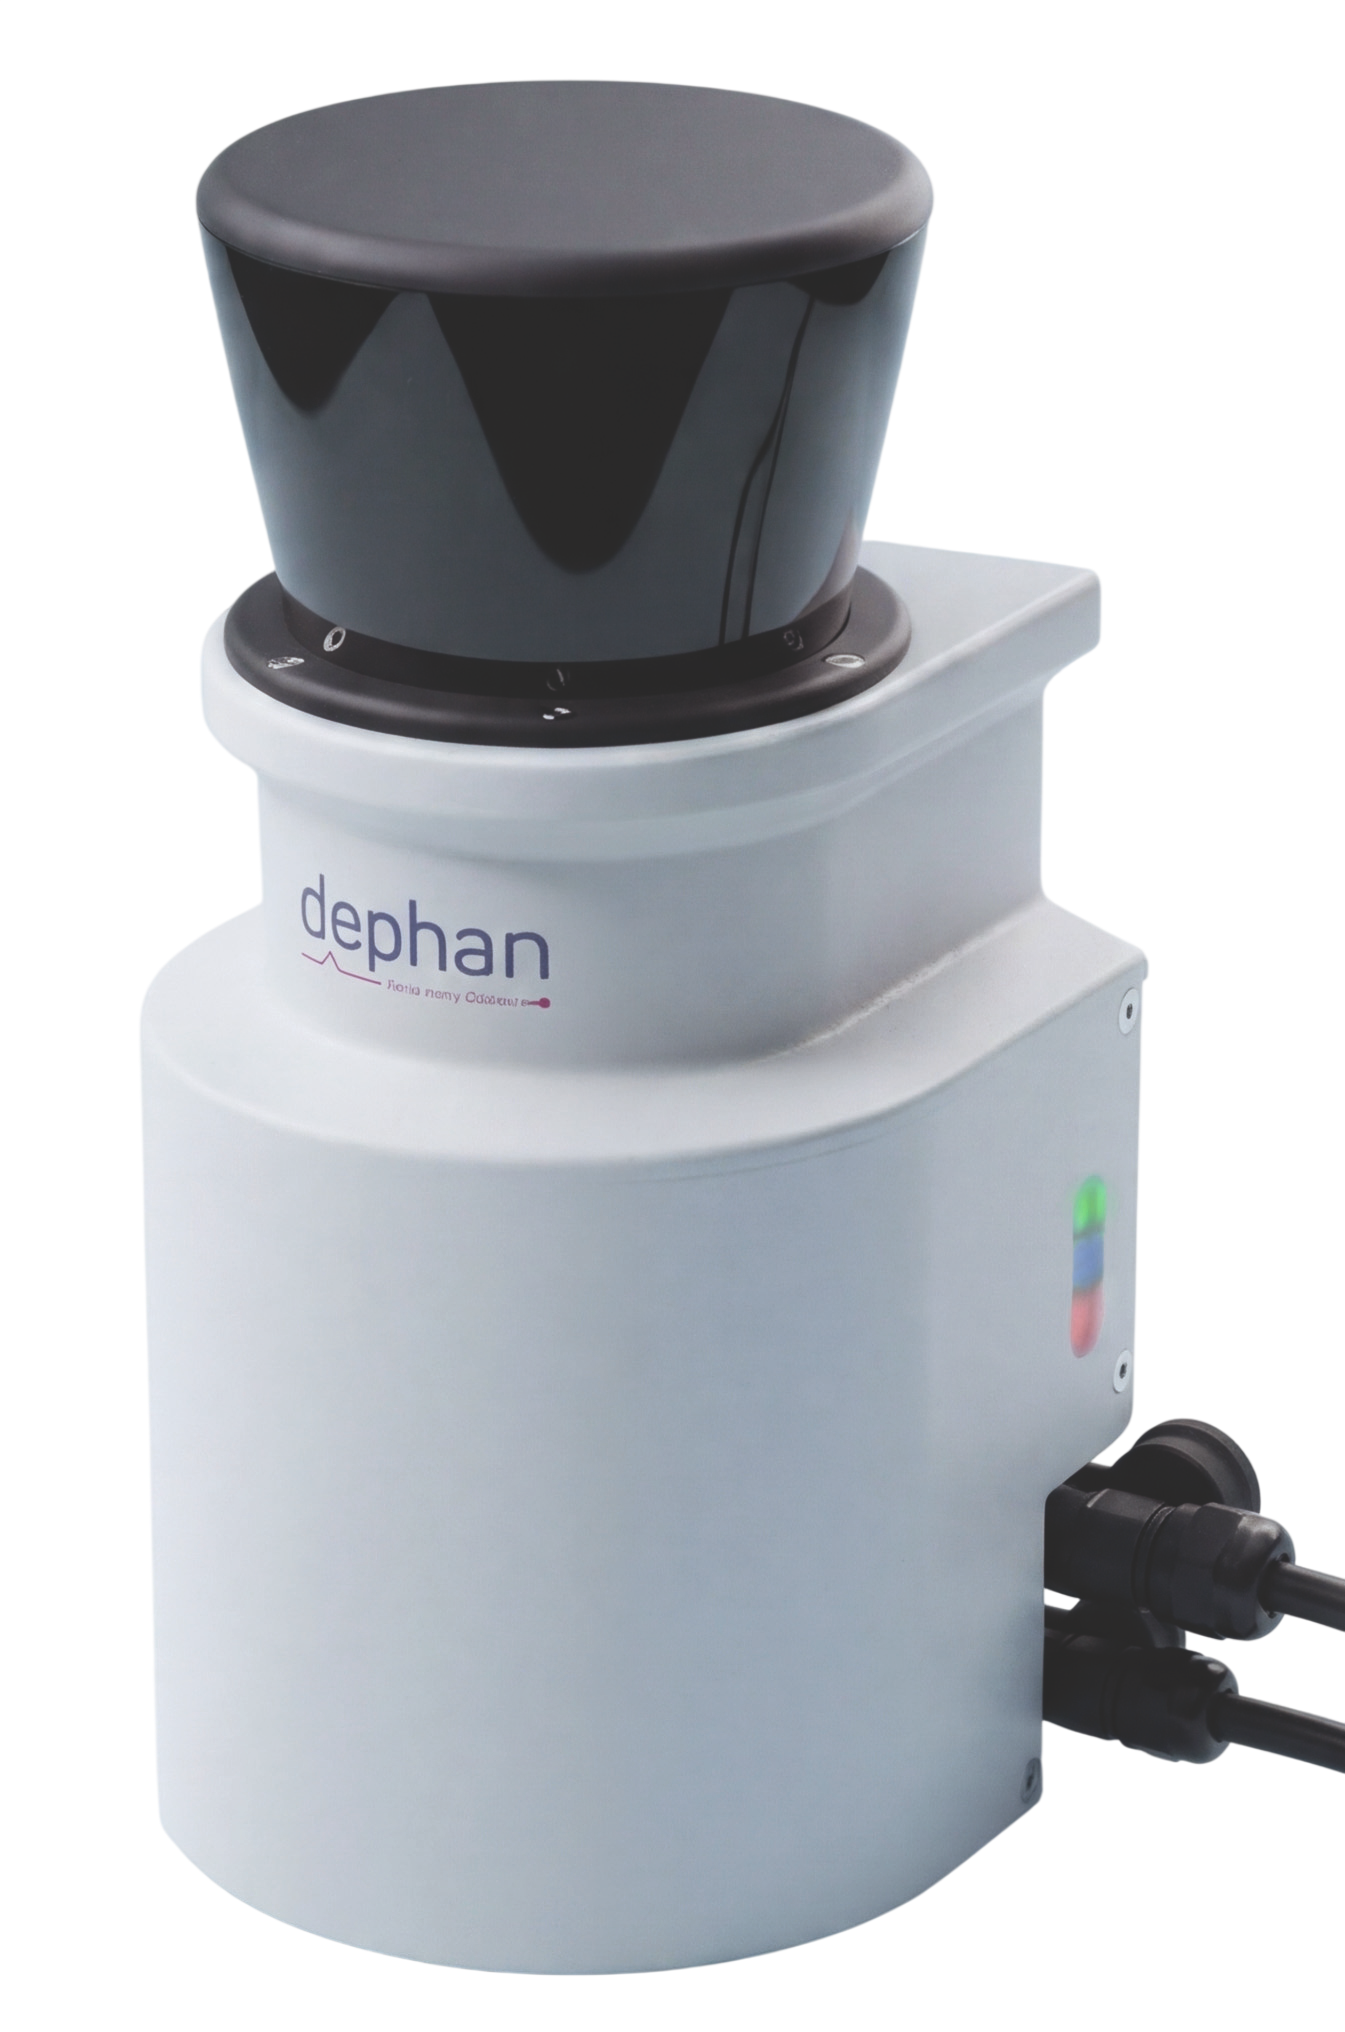










Лидары для промышленной автоматизации и робототехники
Лидар для складского робота и датчик для мобильного картографирования могут работать по одному принципу, но требования к ним существенно различаются. Для обнаружения препятствий важны зона обзора, частота обновления измерений и минимальная дальность. Для построения трехмерной карты — плотность облака точек, дальность сканирования и возможность точной привязки измерений к траектории движения.
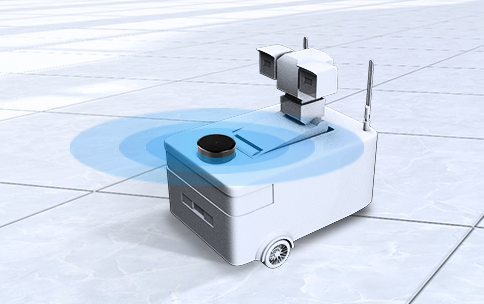
2D-лидары применяются в системах навигации AMR/AGV, обнаружения препятствий и контроля промышленных зон. Они измеряют расстояния в одной плоскости и подходят для задач, где не требуется полная трехмерная информация об окружающем пространстве.
Механические 3D-лидары формируют пространственное облако точек и, как правило, обеспечивают круговой горизонтальный обзор. Их используют на автономном транспорте, мобильных роботах, при съемке территорий и построении цифровых карт.
Гибридные и твердотельные лидары отличаются способом формирования сканирования. В зависимости от модели они обеспечивают круговой обзор либо работают в заданном секторе. Такие датчики применяются в беспилотной технике, промышленном транспорте, робототехнике и системах контроля окружающего пространства.
Отдельную группу составляют лидары для картографирования и лазерного сканирования. В таких системах датчик работает совместно с оборудованием позиционирования и программным обеспечением, которое объединяет измерения в единую пространственную модель.
Как выбрать лидар
При сравнении моделей важно учитывать не только максимальную дальность, но и условия, при которых она достигается.
Например, заявленные 150–200 м могут относиться к поверхности с высокой отражательной способностью. На темных объектах дальность будет меньше. Поэтому для промышленной техники и робототехники полезно отдельно сравнивать характеристики при отражательной способности 10%, если производитель приводит такие данные.
Поле зрения определяет зону, которую способен контролировать датчик. Для навигации в ограниченном пространстве может быть важен круговой обзор, а для обнаружения объектов перед движущейся машиной — широкий вертикальный сектор.
Угловое разрешение и скорость формирования точек влияют на детализацию облака. При этом количество каналов само по себе не определяет качество измерений. Необходимо учитывать схему сканирования, расстояние до объекта и распределение точек в пространстве.
Частота сканирования характеризует обновление данных, а скорость формирования точек — количество измеренных точек за секунду. Это разные параметры, и при выборе лидара для движущейся платформы следует рассматривать оба.
Отдельного внимания требует точность измерения дальности. Производители могут указывать абсолютную погрешность, повторяемость измерений или среднеквадратическое отклонение (СКО). Эти характеристики не взаимозаменяемы, поэтому сравнивать их корректно только с учетом методики и условий измерений.
Для эксплуатации на открытом воздухе также имеют значение степень защиты корпуса, диапазон рабочих температур, устойчивость измерений к внешнему освещению и погодным условиям. При интеграции проверяют питание, интерфейсы, SDK, временную синхронизацию и совместимость с программным обеспечением.
Подбор оборудования под техническую задачу
Технокауф поставляет лидары LSLiDAR, Livox, ДЕФАН и других производителей. В каталоге представлены сенсоры для разработки робототехнических систем, промышленной автоматизации, автономной навигации и мобильного сканирования.
Мы помогаем сравнить подходящие модели по дальности, полю зрения, точности, скорости формирования точек и условиям эксплуатации. Если лидар планируется использовать в составе мобильной измерительной системы, отдельно рассматриваем совместимость с GNSS/INS, SLAM и программными средствами обработки данных.
Для подбора достаточно описать задачу, условия установки и требования к измерениям. На их основе предложим подходящие варианты оборудования, уточним технические ограничения, комплектацию и условия поставки.


